<link rel="stylesheet" href="app_assets/styles-R77XALWP.css"> 跳至主要内容

面向工厂环境构建、训练、部署并扩展物理AI

开发能够在真实机器人上运行、与真实物理环境交互并在生产环境中可靠执行的AI模型,基于已在超过10万台已部署机器人上验证的执行层构建。
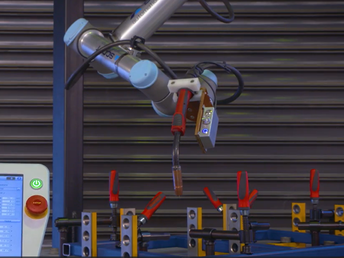
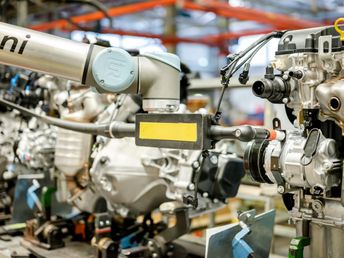
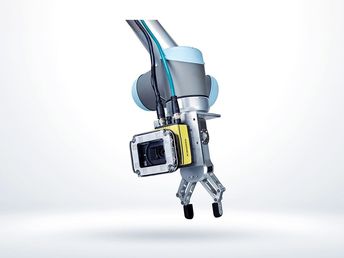
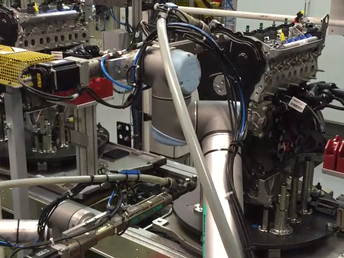
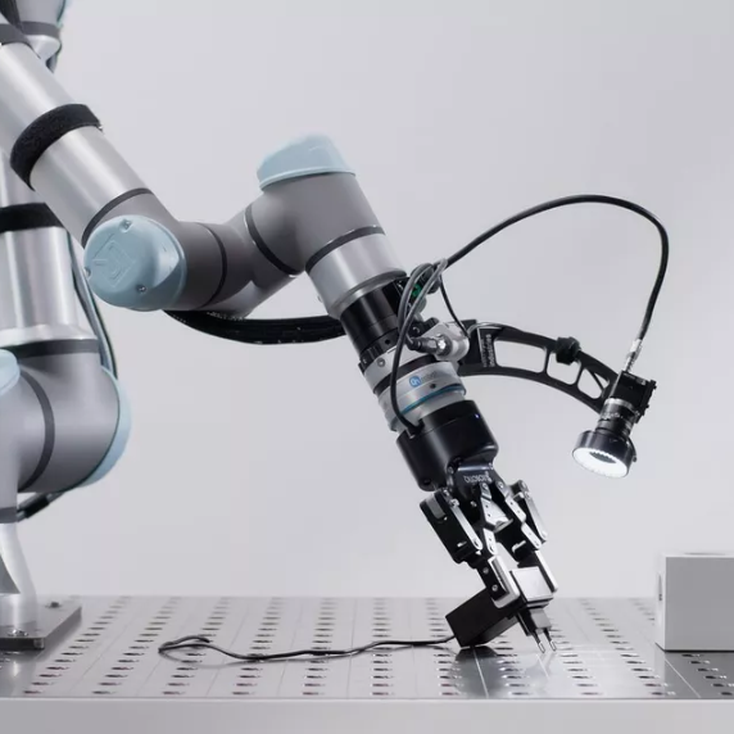
Universal Robots cobot using the Cambrian vision system for AI‑powered bin picking and fast, robust pick-and-place automation
AI大脑

构建AI本身就很难,而让它在工厂中稳定运行则更加困难。

AI 模型通常在受控环境中开发和验证,例如仿真系统、实验室环境或离线流程。在这些环境中,物理条件经过简化,传感器数据更加干净,系统时序也拥有较大的容错空间。

而工厂则遵循完全不同的现实规则。机器人必须实时响应生产环境变化。运动控制、力控制、视觉感知和设备状态紧密耦合;接触过程中的动力学特性持续变化;传感器会不可避免地引入噪声和延迟;安全系统也会按照设计要求随时介入运行过程。

在这样的环境下,每一个控制周期都必须具备确定性执行能力,不能依赖重试机制,也无法容忍卡顿或数据帧丢失。因为对于真实的物理系统而言,生产不会暂停,设备也不会像软件程序那样随时重置后重新开始。
物理AI失效的关键环节

在生产环境中,真正的挑战并非建模智能本身,而是在真实约束条件下执行它。

在受控环境中表现良好的系统,往往在工厂车间中遇到困境,原因在于其执行架构并非针对真实机器人设计:

  • 抽象化的物理模型在高接触、力敏感的任务中容易失效
  • 外部计算可能引入延迟和同步问题
  • 感知、规划与控制往往与实时运动相脱节
  • 从仿真迁移到实际部署需要重建基础设施
  • 可靠性、安全性与故障恢复机制往往独立于核心系统之外

如果缺乏专为实时、具身操作而设计的执行层,物理AI就只能停留在实验阶段,而难以成为可在生产环境中可靠部署、扩展并值得信赖的技术。

优傲机器人:物理AI的执行基础

该平台的设计理念是:AI与实时控制回路并行运行,为机器人行为提供信息并进行适应性调整,而执行过程始终由具备确定性、经过安全认证的控制机制主导,能够直接访问定义工厂环境的力、运动、感知及时序约束条件。

这些执行能力通过ROS、URScript、PolyScope X和Direct Torque Control等接口向开发者开放。URCaps则在运行时将这些能力进一步扩展给用户和操作人员,实现生产环境中的配置、编排与交互。

平台能力

从开发到部署,执行层为构建、运行及扩展物理AI的每一个阶段提供支持。

开发

开发

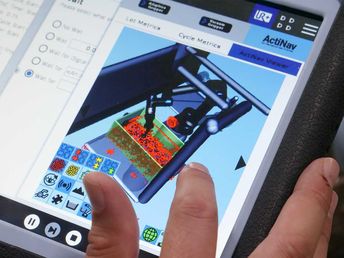
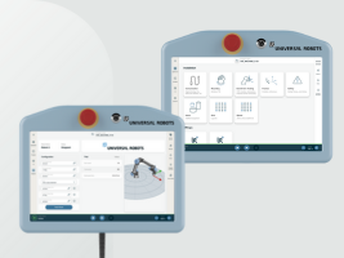
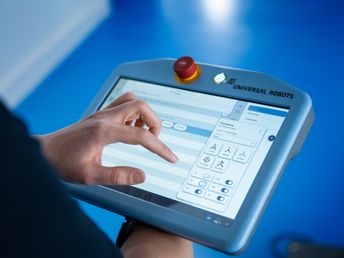
- PolyScope X 统一的面向AI的控制环境,配备开放API,可将感知、规划与学习功能与机器人执行相结合。

- ROS 2、Python、C++ 与现代机器人及AI技术栈原生集成,使开发者能够使用熟悉的工具和工作流程,无需为适配专有系统而重新调整。

- 仿真资源与校准数据访问 提供经工厂校准的运动学、动力学及仿真模型,可用于规划、学习及仿真到实际(sim-to-real)验证。

执行

执行

- 500 Hz实时控制 由控制器执行的确定性运动与力控制回路,确保时序可预测、物理行为可重复。

- 直接扭矩控制 对关节扭矩和机器人动力学的底层访问,支持柔顺控制、高接触性控制以及基于学习的控制策略。

- 力矩感知 通过实时接口开放的集成力矩信号,使AI能够对交互过程进行推理,而不仅仅依赖位置信息。

商业化落地

商业化落地

- URCaps 与 Smart Skills 将 AI 功能封装为可部署、可直接操作的能力模块,并无缝集成到优傲(UR)机器人工作流程中。

- 合作伙伴生态与市场落地 依托 UR+ 生态系统、系统集成商及解决方案合作伙伴,实现 AI 应用的产品化、部署与规模化推广。

- 许可管理与模块化部署 通过灵活的许可机制管理高级功能访问权限,同时支持在机器人、工作单元及多个工厂间进行规模化部署。

- 认证部署与安全保障 在 AI 层之下由 TÜV 认证安全体系提供保障,使企业能够在不突破工业安全约束的前提下,实现 AI 应用的测试验证与规模化落地。

AI加速器的速度令我感到惊叹,如今我甚至开始后悔自己曾在内部开发一些解决方案上花费的时间。

Minas Liarokapis,Acumino首席技术官

面向AI开发者不断壮大的产品组合

随着物理AI日趋成熟,我们的产品组合也在不断扩展,以支持开发者在执行、数据及部署这三大核心阶段的需求。

AI 加速器

AI 加速器

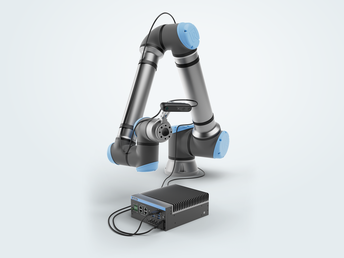
UR的AI 加速器将工业级计算能力、软件与机器人访问能力整合于单一平台,使AI更容易融入真实的机器人应用之中。

UR AI Trainer

UR AI Trainer

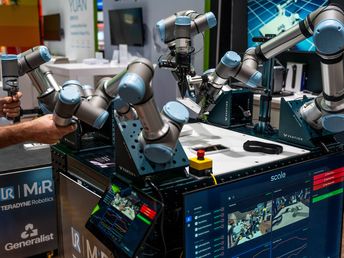
UR AI Trainer是一套训练系统,可直接在生产级UR机器人上采集高质量的真实世界交互数据,帮助AI开发者和企业为工业部署做好模型准备。

UR+提供预集成的AI生态系统,可直接在优傲机器人的执行层上运行。您可以基于已协同工作的现成组件进行构建,而无需从零搭建基础设施。

Anders Billesø Beck——AI机器人产品副总裁

借助现成的开发者生态系统,更快构建您的解决方案

优傲机器人围绕执行层构建了完整的开发者生态系统,让您能够专注于构建AI本身,而非搭建基础设施。

从开源框架到预集成的合作伙伴,再到生产级开发工具,您的AI技术栈已经实现集成。

UR+

UR+

这是一套经过精心筛选的软硬件生态系统,专为直接运行于UR执行层而构建。

UR+组件均经过测试、验证,且已具备生产级状态,从而降低了自行构建和维护定制驱动程序、安全逻辑及接口的需求。对开发者而言,这意味着更快的迭代速度,以及从原型到部署更短的路径。

ROS社区

ROS社区

原生支持ROS 2,配备持续维护的驱动程序和集成路径,确保机器人执行的确定性不受影响。

您可以使用标准ROS工具进行感知、规划和学习方面的AI开发,同时由UR在控制器上负责实时运动、力控制及安全保障。这种分工使AI与机器人技术能够协同扩展,而不会牺牲可靠性。

URSim

URSim

URSim是优傲机器人的离线仿真环境,使开发者无需接触实体硬件即可测试、调试并验证机器人程序。它能够真实还原UR控制器的行为,支持在部署前进行安全迭代和早期验证。

客户端库

客户端库

UR官方维护的客户端库提供对机器人状态、控制和遥测数据的低延迟访问,并始终与最新的控制器更新保持同步。

借助C++库、RTDE以及ROS接口,开发者可以实时传输数据、运行外部控制回路,并放心地集成AI系统——确信基于ROS的集成方案始终与当前控制器行为保持一致,无需对协议进行逆向工程,也无需自行构建通信层。

开发者工具与文档

开发者工具与文档

一套全面的工具、仿真资源与文档,为整个开发生命周期提供支持。

从模拟器和SDK,到示例代码、参考架构以及社区支持,UR Developer Suite为团队提供了构建、测试和扩展物理AI的统一基础。

UR论坛

UR论坛

UR论坛是优傲机器人官方社区平台,开发者、系统集成商及合作伙伴可在此分享知识、提出问题,并共同解决真实的自动化难题。它提供了来自社区与UR双方的最佳实践、示例及指导,供用户直接获取。

联系优傲机器人

欢迎与我们联系,深入了解专为在生产环境中的真实机器人上可靠运行AI而设计的工具、执行能力及平台。