集成资源
访问优傲机器人支持网站,获取实际的集成指导、技术操作方法和应用洞察。从 PLC 与协议连接到软件、计算及硬件集成,您都可以在这里找到相关内容。

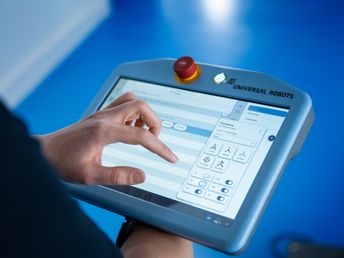
集成是协作机器人从单机设备走向完整系统的关键。PolyScope 采用开放式架构设计,可支持广泛应用的工业通信协议和多种控制架构,从以 PLC 为核心的控制模式到软件驱动的自动化单元均可兼容。在控制逻辑超出 PLC 范围的生产环境中,PolyScope X 还可与 ROS 2 等现代机器人框架进行集成。
PolyScope 可集成到现有的自动化和安全系统中,同时支持基于 PLC 和以软件为中心的单元,让您不必受限于单一架构。

利用数字、模拟及可配置 I/O,为传感器、信号传输和简单设备控制构建稳健的单元级集成。
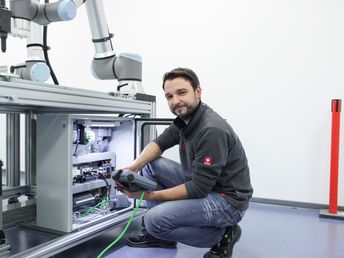
使用通用工业协议,将优傲机器人连接到以 PLC 为中心的单元中,并在需要时支持安全等级通信。支持的协议包括 PROFINET、PROFIsafe、Ethernet/IP、Modbus TCP/IP 和 SRCI。
对于软件驱动型解决方案,系统可连接外部计算资源和现代软件技术栈。PolyScope 支持 URScript、ROS 和 ROS 2 驱动程序,以及用于实时数据交换的 RTDE。
访问优傲机器人支持网站,获取实际的集成指导、技术操作方法和应用洞察。从 PLC 与协议连接到软件、计算及硬件集成,您都可以在这里找到相关内容。