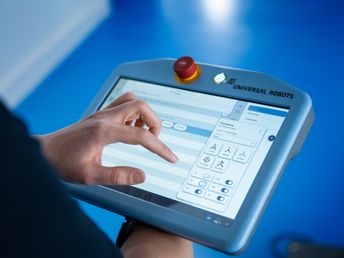
优质硬件,更需优质运动算法
OptiMove 用智能的加加速度限制(jerk-limited)运动引擎取代了手动的速度和加速度调整,即使编程经验较少,也能实现更高性能。
- 通过加加速度限制规划实现更平稳、可控的运动,减少摆动和机械应力
- 更快的周期时间,通常比经过精细调试的传统程序快 30–40%
- 借助单一性能滑块简化编程,无需繁琐调试
- 在不同技能水平下均可获得一致的效果,经验较少者也能实现优质程序,专家则可实现更快的优化
- UR 独家技术,可提升 UR 系列和 e 系列的整体性能

PolyScope 平台旨在降低机器人编程的学习门槛、加快部署速度,同时支持更高级的控制和增强功能。图形化节点编程结合引导式工作流程以及深度脚本编写能力,可实现精确的运动控制。
定义运动目标,优化周期时间。
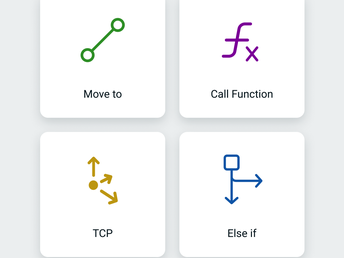
使用节点编程以可视化方式构建机器人运动,定义运动、路点和指令。

直接在程序结构中查看和调整目标及路点,使运动更易于理解和维护。

OptiMove 改进了运动算法,以更少的调试工作实现更快的周期时间。
在关键时刻手动示教并控制接触力。
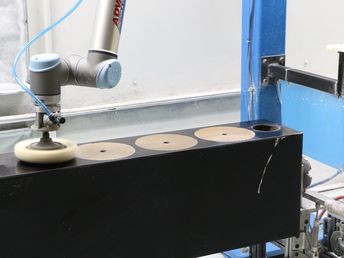
利用内置传感器,以用户自定义的力值对运动进行编程。
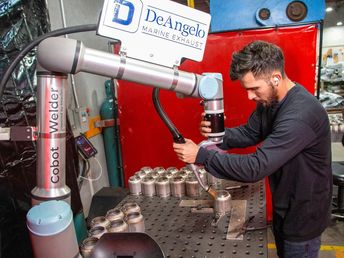
使用 FreeDrive 手动引导机器人,定义位置和路点。
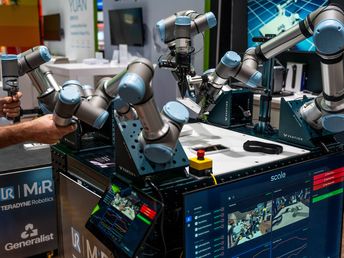
使用高级底层接口直接指令关节扭矩,实现精确的力和运动行为。
将机器人运动与外部轴同步。
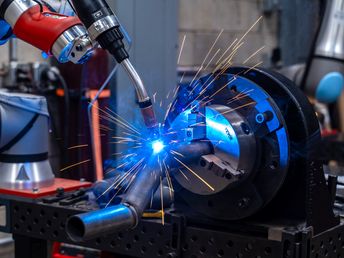
将机器人运动与外部轴(包括直线导轨)同步,实现多轴协同运动,并在单一系统内扩展工作范围。
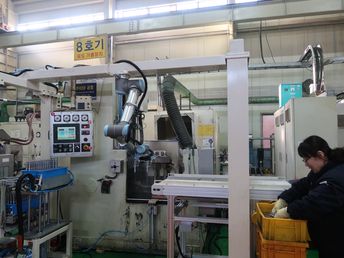
实时跟踪并处理传送带上移动的零件,实现连续作业,无需停线。
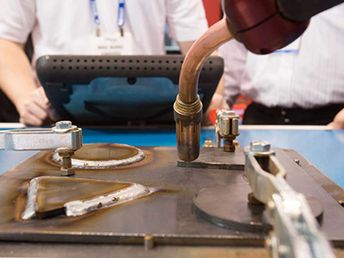
通过偏移参数动态调整机器人轨迹,在执行过程中灵活适应运动变化。
OptiMove 用智能的加加速度限制(jerk-limited)运动引擎取代了手动的速度和加速度调整,即使编程经验较少,也能实现更高性能。

MotionPlus 使 UR 机器人能够无缝控制直线导轨、升降机、转台及其它外部轴,将工作范围扩展到机械臂本身触及范围之外,无需升级到更大、更昂贵的机器人。